据一项6月10日发表于《科学机器人》(Science Robotics)的研究,2024年随日本SLIM着陆器登月的一辆微型变形月球车,曾在月面自主行驶,无需地面指令控制。日本宇宙航空研究开发机构(JAXA)同时公布了该月球车拍摄的第二张图像。
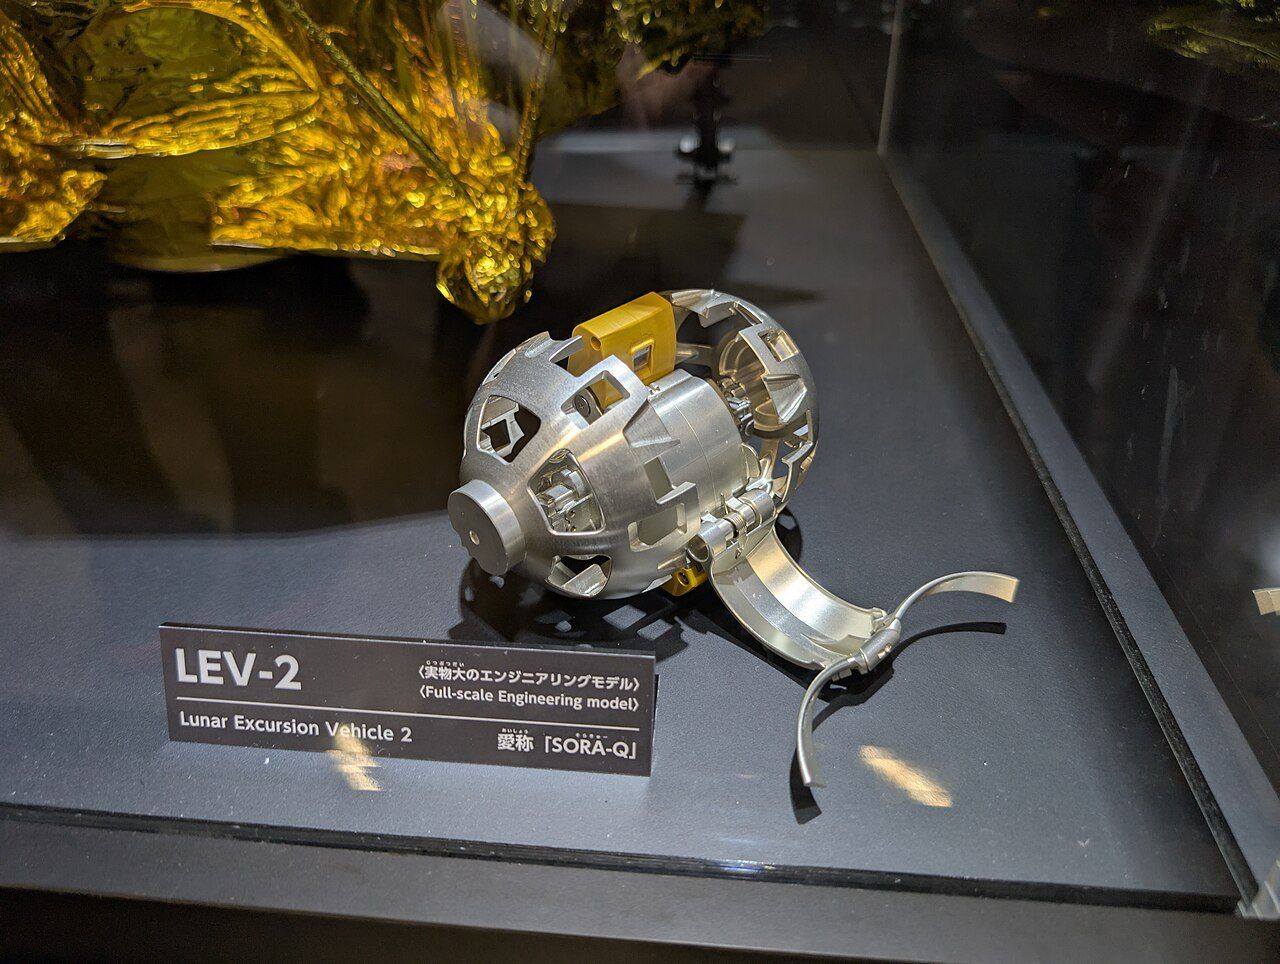
这辆名为“月面探测车2号”(LEV-2)、昵称“SORA-Q”的月球车,由JAXA联合TOMY公司、索尼集团和同志社大学共同研制。展开前,它是一个直径约8厘米、重228克的球体。JAXA将其描述为迄今最小、最轻的月球车。
LEV-2于2024年1月与“智能月面探测器”(SLIM)分离并抵达月面,SLIM于日本时间2024年1月20日着陆。据JAXA介绍,该月球车随后自行开机,展开为行驶构型并保持稳定,一边远离着陆器一边拍摄照片,从中挑选出最有价值的图像,并通过无线电将其发送给同行的LEV-1月球车。
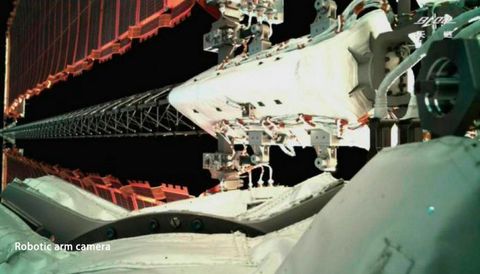
共有两张图像被传回地球。第一张于2024年发布,显示了月面上的SLIM着陆器,经图像分析确定拍摄距离约为5.08米。新公布的第二张图像来自后置相机,由于数据丢失,只恢复了左半部分。研究团队利用两张图像中都能看到的一块岩石为参照,计算出该月球车在两次拍摄之间移动了约0.13米,并转动了约180度,JAXA称这证明它确实曾在月面移动。
遥测数据显示,LEV-2至少工作了约108分钟,进行了240次星上图像处理,并正确识别出着陆器。它还在行驶过程中检测到自身姿态出现问题,并自主执行了恢复程序。该月球车的车轮采用偏心旋转机构,旨在防止其陷入松软的月壤中,论文作者表示这是超小型月球车面临的一项关键挑战。
研究团队还报告了此次任务遇到的困难,包括通信中断和部分数据丢失,并表示这些经验教训将为未来小型机器人的系统设计、地面测试和运行方式提供参考。JAXA表示,像LEV-2这样低成本、可快速研制的机器人,未来可以成群部署,以覆盖更广区域,或与更大型的月球车配合,探索洞穴、陡坡等难以到达的区域。